


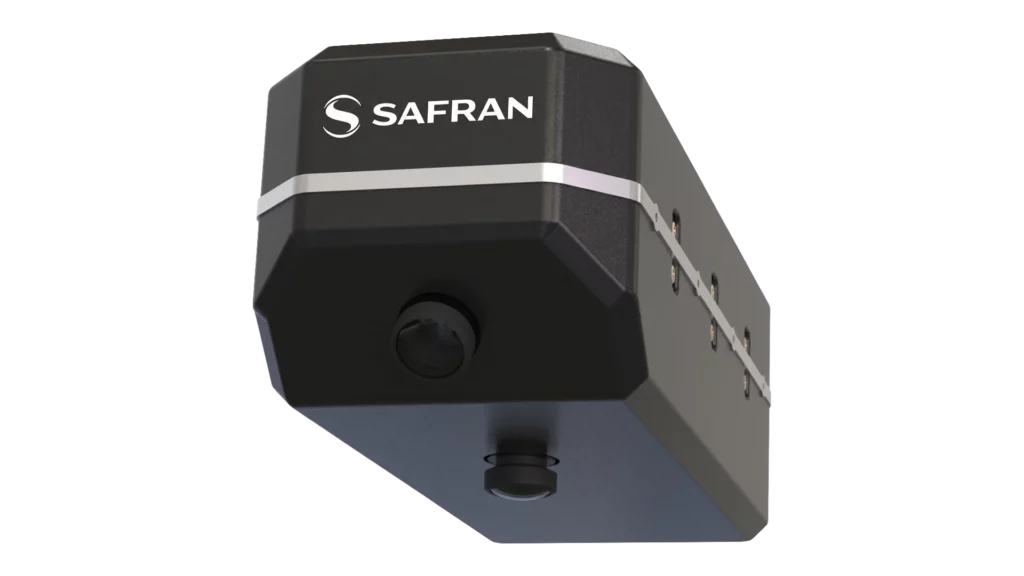
DRAGN™
动态、弹性、可靠的指导与导航
现代作战环境正以前所未有的速度演变。前线作战的成功取决于能否准确掌握自身所处位置、前进方向,并且无论在何种情况下都能信任这些信息。
虽然战斗机和直升机等大型平台配备了先进的惯性导航系统 (INS) 与 GNSS 融合,但无人机(UAV) 历来面临着尺寸、重量、功耗和成本方面的严峻限制,迫使它们几乎完全依赖 GNSS。
对 GNSS 的依赖降低了它们对干扰的抵抗力,使任务成功变得脆弱,尤其是在前线或竞争激烈的环境中,干扰和欺骗是常见的威胁。
DRAGN™ – PNT 弹性和模块化
DRAGN™ 是一款模块化的弹性定位、导航和授时 (R-PNT) 解决方案,旨在应对战场上不断涌现的新型技术威胁(干扰、欺骗、信标干扰等)。由于弹性不能仅依赖于单一传感器,DRAGN™ 采用分层架构,该架构由以下组件构成:
- 一款高可靠性的GNSS接收器,具有高信噪比、先进的干扰和欺骗检测及缓解功能(可选配CRPA天线)。
- 高精度、低功耗、低尺寸惯性测量单元(IMU)
- 一种自适应、弹性的PNT算法,利用多种传感器,包括摄像头、磁力计、空速传感器、原子级振荡器和协同导航技术。
- 人工智能驱动的视觉地图匹配算法,可在地面可见时(即使在夜间,借助红外摄像机)尽可能频繁地进行绝对位置定位。


